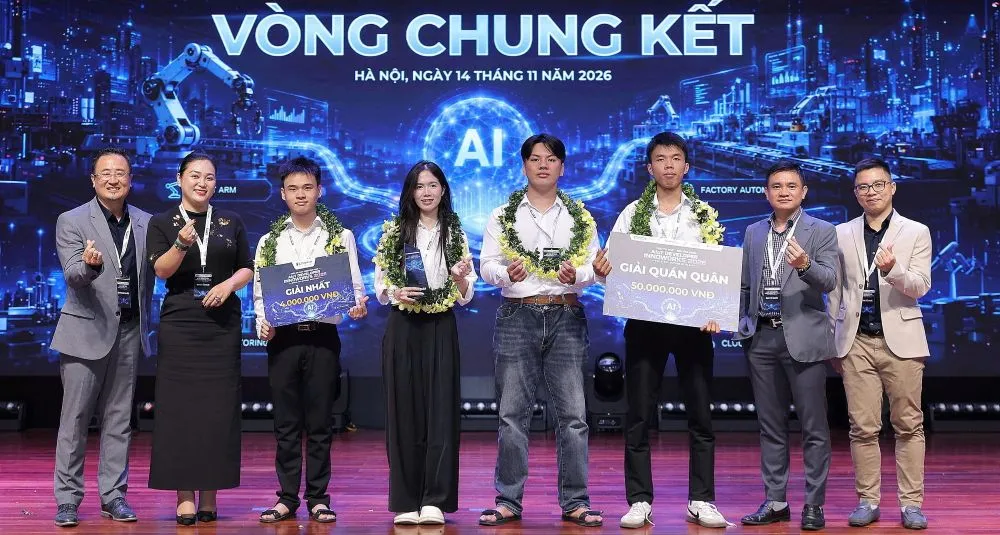
(Đà Nẵng). Đội RobotAgri4, Khoa Điện tử và Trí tuệ nhân tạo, Trường Đại học Bách khoa – Đại học Đà Nẵng, giành giải Nhất cuộc thi AIoT Developer InnoWorks 2026 với dự án “Robot tự hành phục vụ nông nghiệp”, ứng dụng AIoT và Edge AI để nhận diện bệnh cây trồng, phun thuốc điều trị và tự động giám sát thổ nhưỡng. Cuộc thi do Advantech Việt Nam phối hợp với Trường Đại học Phenikaa tổ chức, dưới sự bảo trợ chuyên môn của Hội Vô tuyến – Điện tử Việt Nam (REV).
Thay đổi tư duy “Làm đồ án sinh viên” sang tư duy “Làm sản phẩm phục vụ người dùng”.
“Đề tài “Robot tự hành phục vụ nông nghiệp” đã giải quyết rất tốt các vấn đề thực tiễn của nông nghiệp Việt Nam, đặc biệt là canh tác canh tác rau quả trên giàn hẹp (dưa leo,khổ qua)… Nhà nông phải cúi khom lưng đeo bình thuốc 20 kg, hít thở trực tiếp với nồng độ hóa chất cao. Đây là những vấn đề mà công nghệ có thể và cần phải can thiệp. Sản phẩm có tính khả dụng rất cao. Nếu tiếp tục hoàn thiện về độ bền cơ khí, tối ưu chi phí và kiểm chứng trên quy mô lớn hơn, hoàn toàn có thể phát triển thành sản phẩm thương mại hoặc chuyển giao công nghệ cho chuỗi trang trại đạt chuẩn VietGAP/GlobalGAP” – Thạc sĩ Vũ Vân Thanh – Giảng viên khoa Điện tử và Trí tuệ nhân tạo (Trường Đại học Bách khoa – Đại học Đà Nẵng), đồng thời cũng là Mentor chính của dự án, chia sẻ.
AIoT Developer InnoWorks lần VI năm 2026 là sân chơi công nghệ toàn quốc dành cho sinh viên và học viên sau đại học nhằm tìm kiếm các giải pháp ứng dụng AI và IoT vào thực tiễn. Sản phẩm dự thi phải ứng dụng công nghệ AIoT để giải quyết bài toán thực tiễn, của 3 nhóm lĩnh vực chính: Sản xuất thông minh (Smart Manufacturing), Thành phố thông minh (Smart City), hoặc Năng lượng và Môi trường (Energy & Environment).
Trở về từ sân chơi lớn này, bạn Trần Thị Minh Hằng- thành viên đội PikaV (Trường Đại học Bách khoa – Đại học Đà Nẵng) nhìn nhận: AIoT Developer Innoworks 2026 thực sự là một sân chơi có tính “thực chiến” rất cao. Đề bài đòi hỏi tụi em không chỉ dừng lại ở thuật toán chạy trên máy tính, mà phải làm ra thiết bị phần cứng hoạt động trơn tru ngoài đời thực. Những phản biện thẳng thắn từ Ban giám khảo giúp chúng em thay đổi tư duy từ “làm đồ án sinh viên” sang tư duy làm sản phẩm phục vụ người dùng trong thực tế”.
AIoT Developer InnoWorks VI-2026 diễn ra từ tháng 5/2026 đến tháng 11/2026. Vòng chung kết đã diễn ra trực tiếp vào ngày 14/11/2026 với Top 10 đội xuất sắc nhất (Theo quy chế mỗi đội sẽ gồm 3 đến 6 thành viên, là sinh viên hoặc học viên sau đại học, độ tuổi từ 18 đến 30,đang theo học ở các cơ sở giáo dục đại học trên toàn quốc. Ban Tổ chức quy định, mỗi đội tham dự phải đăng ký và phát triển một đề tài dự án xuyên suốt mùa giải. Tổng cộng có 85 dự án/sản phẩm đến từ 32 cơ sở giáo dục đại học trên cả nước.
Công nghệ cao cho nông nghiệp: Kết nối AioT và công nghệ làm Robot tự hành giúp nhà vườn, trang trại
Vượt qua 9 dự án tiêu biểu nhất vào đến vòng chung kết, “Robot tự hành phục vụ nông nghiệp” của đội RobotAgri4 – Trường Đại học Bách khoa, Đại học Đà Nẵng, đã xuất sắc giành giải Nhất và phần thưởng trị giá 50 triệu đồng của cuộc thi mùa VI. Giải pháp “Robot tự hành” không chỉ thể hiện năng lực làm chủ công nghệ, tư duy sáng tạo ứng dụng công nghệ cao vào một lĩnh vực sản xuất, cộng đồng trẻ đã mạnh dạn, tự tin đưa kiến thức kỹ thuật vào giải quyết những bài toán thực tiễn.
Theo TS. Đào Duy Tuấn, Phó Trưởng Khoa Điện tử và Trí tuệ nhân tạo (Trường Đại học Bách khoa – Đại học Đà Nẵng), thông qua cuộc thi, sinh viên đã được rèn luyện kỹ năng “làm ra sản phẩm thật”, giải quyết các bài toán thực tiễn từ cảm biến, trí tuệ nhân tạo xử lý tại biên (Edge AI), cơ khí, Internet vạn vật (IoT) đến thiết kế giao diện web, đồng thời nâng cao kỹ năng làm việc nhóm.
“Đối với Khoa, chúng tôi cũng tích lũy thêm kinh nghiệm trong việc lựa chọn, xét duyệt các đề tài có tính ứng dụng thực tiễn cao. Đặc biệt, cần chú trọng gắn kết hoạt động đào tạo với các cuộc thi công nghệ. Việc lựa chọn và phân công giảng viên hướng dẫn (mentor) đồng hành cùng sinh viên cũng hết sức quan trọng.
Một môi trường học thuật cởi mở, có sự đồng hành, hỗ trợ của giảng viên trong vai trò cố vấn chuyên môn sẽ tạo động lực lớn, giúp sinh viên biến những ý tưởng sáng tạo thành sản phẩm hoàn chỉnh như dự án RobotAgri4.
Ngay từ đầu, Khoa đã chủ động bố trí giảng viên hướng dẫn, đảm nhận vai trò cố vấn xuyên suốt quá trình triển khai dự án, từ giai đoạn xác định vấn đề, lựa chọn giải pháp công nghệ đến hoàn thiện từng chi tiết kỹ thuật như CNN PilotNet, YOLOv11, LSTM, cơ cấu cơ khí, bảng điều khiển (dashboard)… Các giảng viên thường xuyên góp ý, tư vấn chuyên môn, hỗ trợ sinh viên từng bước hoàn thiện sản phẩm”, TS. Đào Duy Tuấn chia sẻ.
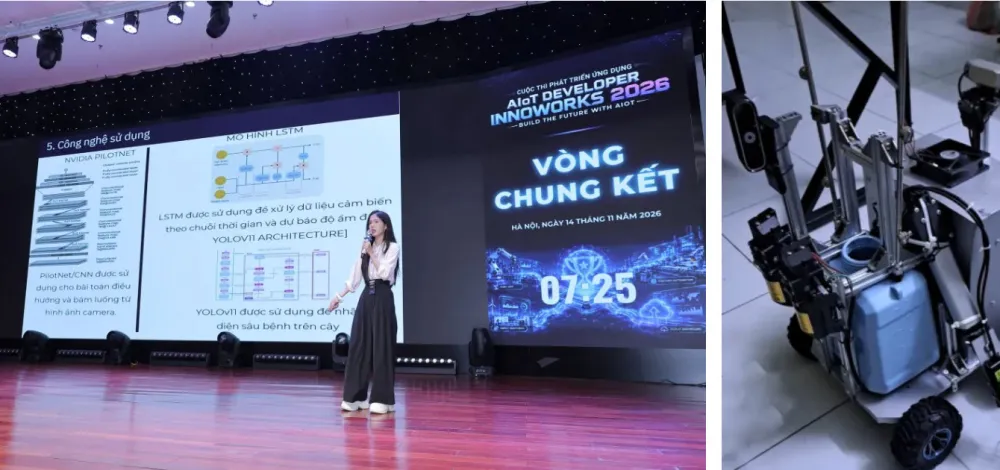
“Đây là đề tài nghiên cứu hoàn toàn mới, chưa từng tham dự bất kỳ cuộc thi hay hội nghị khoa học nào trước đây. Đề tài còn thể hiện rõ tính liên ngành khi sinh viên phải đồng thời làm chủ các lĩnh vực cơ khí, điện – điện tử, trí tuệ nhân tạo (AI) và Internet vạn vật (IoT).
Robot tự hành không sử dụng GPS (hệ thống định vị toàn cầu), nhưng có khả năng tự động bám theo luống cây trồng nhờ mô hình CNN PilotNet-lite siêu nhẹ, với dung lượng chỉ 1,0 MB, tốc độ xử lý trên 100 khung hình/giây (FPS) trên CPU nhúng, chỉ số MSE Loss đạt 0,00939 và độ lệch tâm luống chỉ ±2,5 cm. Trong khi đó, khả năng nhận diện sâu bệnh của robot thông qua công nghệ Edge AI, sử dụng mô hình YOLOv11, đạt độ chính xác 96,5% theo chỉ số mAP@50.
Nhờ đó, robot có thể nhận diện và phun thuốc chính xác tại những vị trí cây trồng bị sâu bệnh, giúp tiết kiệm 65–70% lượng thuốc bảo vệ thực vật so với phương pháp phun tràn lan, vốn gây lãng phí thuốc và làm gia tăng nguy cơ tồn dư hóa chất trên lá, quả. Đặc biệt, robot còn có khả năng phát hiện, kiểm soát sâu bệnh ở những vị trí khó quan sát như mặt dưới lá, bao gồm bệnh phấn trắng, bọ trĩ…
Những ưu điểm công nghệ nổi bật khác của robot gồm khả năng định vị hàng cây bằng mã ArUco, hệ thống giao diện điều khiển và giám sát trực tuyến (web dashboard) theo thời gian thực, cùng cơ cấu truyền động sử dụng xi lanh điện.
Robot còn có khả năng tự động giám sát các chỉ số thổ nhưỡng như độ ẩm, hàm lượng dinh dưỡng N-P-K (đạm, lân, kali), kết hợp mô hình LSTM để dự báo độ ẩm đất với chỉ số RMSE từ 2,46–2,8% và hệ số R² đạt 0,918. Đặc biệt, thiết bị được tích hợp cơ chế bảo vệ cảm biến khi va chạm với đá hoặc các vật cứng trong quá trình thực hiện nhiệm vụ”, Thạc sĩ Vũ Vân Thanh, người hướng dẫn (mentor) chính của dự án, phân tích.
Được biết, robot tự hành phục vụ nông nghiệp đã trải qua quá trình thực nghiệm và đạt những kết quả ấn tượng, được ghi nhận độc lập. Cụ thể, độ lệch tâm luống chỉ ±2,5 cm; độ chính xác nhận diện sâu bệnh đạt 96,5% theo chỉ số mAP@50; tiết kiệm 65–70% lượng thuốc bảo vệ thực vật, 30% lượng phân bón và giảm 25% lượng nước tưới. Đặc biệt, robot giúp giảm đến 80% công lao động trong hoạt động phun thuốc bảo vệ thực vật, qua đó hạn chế nguy cơ người lao động tiếp xúc trực tiếp với hóa chất độc hại.
Bên cạnh hiệu quả tiết kiệm chi phí và nguồn lực sản xuất, giải pháp còn góp phần nâng cao giá trị nông sản nhờ giảm tồn dư hóa chất trên sản phẩm. Đây là minh chứng rõ nét cho định hướng nghiên cứu, phát triển và ứng dụng công nghệ AIoT phục vụ nông nghiệp công nghệ cao của Khoa Điện tử và Trí tuệ nhân tạo, Trường Đại học Bách khoa – Đại học Đà Nẵng. Thành công của dự án không chỉ mang ý nghĩa đối với lĩnh vực sản xuất thông minh mà còn góp phần giải quyết các vấn đề về môi trường và phát triển nông nghiệp bền vững.
Giành chiến thắng chung cuộc tại AIoT Developer InnoWorks lần thứ VI – năm 2026, sinh viên Khoa Điện tử và Trí tuệ nhân tạo nói riêng, Trường Đại học Bách khoa – Đại học Đà Nẵng nói chung, đã cho thấy hoạt động nghiên cứu khoa học trong cộng đồng sinh viên ngày càng đi vào thực chất. Sinh viên không chỉ tiếp cận kiến thức lý thuyết mà còn được “tập làm nghiên cứu” đúng nghĩa, từng bước hình thành năng lực nghiên cứu, phát triển và hoàn thiện sản phẩm công nghệ.
Đây cũng chính là hoạt động bổ trợ trực tiếp cho chương trình đào tạo, góp phần củng cố kiến thức chuyên môn, phát triển tư duy sáng tạo và hoàn thiện các kỹ năng cần thiết cho người học.
Đối với Khoa Điện tử và Trí tuệ nhân tạo, định hướng này không chỉ được triển khai riêng cho cuộc thi AIoT Developer InnoWorks lần thứ VI – năm 2026, mà đã trở thành kế hoạch chung, từng bước được xây dựng và hoàn thiện thành quy trình nhằm chuẩn bị bài bản cho các cuộc thi công nghệ.
Theo đó, sau khi lựa chọn những sinh viên thực sự có năng lực, đam mê nghiên cứu khoa học và tư duy sáng tạo để thành lập đội tuyển, giảng viên và sinh viên sẽ cùng nhau xác định hướng nghiên cứu, lựa chọn đề tài và xây dựng giải pháp công nghệ phù hợp.
Yêu cầu xuyên suốt là các đề tài phải bám sát thực tiễn, xuất phát từ nhu cầu của xã hội và có khả năng ứng dụng cụ thể. Những sản phẩm, giải pháp được nghiên cứu, phát triển từ nhà trường phải hướng đến khả năng chuyển giao công nghệ cho các nông trường, trang trại, nhà máy hoặc những đơn vị có nhu cầu thực tế, thay vì chỉ dừng lại ở những ý tưởng chung chung, xa rời thực tiễn.
Với những kết quả nghiên cứu, khả năng ứng dụng công nghệ và hiệu quả thực nghiệm đã đạt được, các thành viên đội RobotAgri4 hoàn toàn xứng đáng với ngôi vị cao nhất tại AIoT Developer InnoWorks 2026.
Đô thị thông minh hơn: Ứng dụng công nghệ, hỗ trợ tự động hóa quá trình đánh giá “sức khỏe mặt đường”
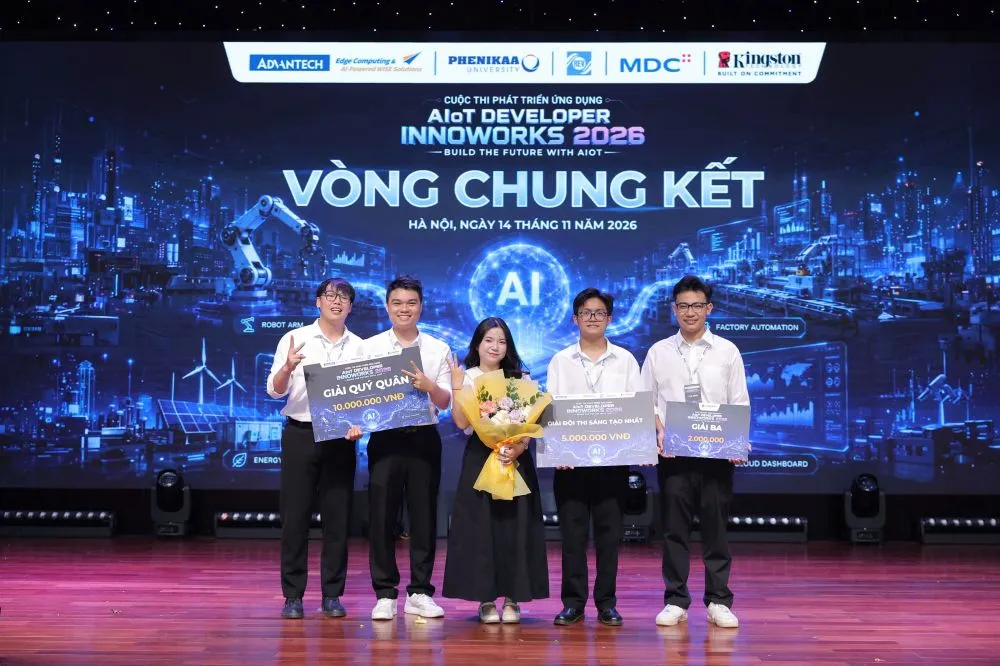
Không chỉ ghi dấu ấn với giải Nhất ở lĩnh vực nông nghiệp công nghệ cao, Trường Đại học Bách khoa – Đại học Đà Nẵng còn có đội tuyển PikaV (Khoa Xây dựng) giành giải Ba với dự án SPMS – Hệ thống giám sát mặt đường thông minh (Smart Pavement Monitoring System), ứng dụng công nghệ xử lý ảnh và hợp nhất dữ liệu.
“Ưu thế cốt lõi của SPMS nằm ở công nghệ hợp nhất dữ liệu (Data Fusion), kết hợp với xử lý trí tuệ nhân tạo tại biên (Edge AI). Nếu chỉ sử dụng camera, hệ thống rất dễ nhận diện nhầm vũng nước hoặc vùng bóng râm thành ổ gà. Ngược lại, nếu chỉ dựa vào dữ liệu đo độ rung, hệ thống sẽ khó phân biệt được gờ giảm tốc với những vị trí mặt đường bị hư hỏng.
Việc kết hợp cả hai luồng dữ liệu giúp SPMS có thể đối chiếu, kiểm chứng chéo thông tin, từ đó nâng cao đáng kể độ chính xác trong nhận diện các hư hỏng trên mặt đường. Bên cạnh kiến thức được trang bị trên giảng đường, nhóm còn chủ động tìm hiểu, nghiên cứu cách nén và tối ưu mô hình thị giác máy tính, bảo đảm mô hình đủ nhẹ để vận hành ổn định trên thiết bị nhúng nhỏ gọn, nhưng vẫn đáp ứng yêu cầu về tốc độ xử lý theo thời gian thực”, Lê Tuấn Khanh, thành viên đội PikaV, phân tích.
Đội PikaV gồm 5 thành viên đến từ 4 khoa của Trường Đại học Bách khoa – Đại học Đà Nẵng. Trong đó, hai sinh viên năm thứ V thuộc Khoa Xây dựng là Phan Hữu Bằng (lớp 22THXD) và Đoàn Việt Bách (lớp 22ĐTTM), chuyên ngành Kỹ thuật và Quản lý xây dựng đô thị thông minh.
Ba thành viên còn lại đều là sinh viên năm thứ IV, gồm: Lê Tuấn Khanh (lớp 23TĐH2, Khoa Điện); Trần Thị Minh Hằng (lớp 23PFIEV3, Khoa Công nghệ thông tin) và Đỗ Quốc Kiên (lớp 23T_KHDL1, Khoa Điện tử và Trí tuệ nhân tạo).
“Tên gọi PikaV xuất phát từ một chi tiết rất gần gũi với cả đội chúng em. ‘Pika’ được lấy cảm hứng từ hình dán Pikachu trên chiếc ô tô của thầy hướng dẫn Ngô Thanh Vũ, thạc sĩ, giảng viên Khoa Xây dựng. Thầy cũng chính là người đã kết nối 5 sinh viên đến từ 4 khoa khác nhau, gồm Xây dựng, Điện, Công nghệ thông tin và Điện tử và Trí tuệ nhân tạo, để cùng tham gia một đội.
Còn chữ ‘V’ là số 5 trong hệ chữ số La Mã, tương ứng với 5 thành viên trong nhóm. Chúng em lựa chọn tên gọi này vì muốn lưu giữ sự gắn kết đặc biệt giữa thầy và 5 anh em ngay từ những ngày đầu thành lập đội”, hai thành viên Đoàn Việt Bách và Lê Tuấn Khanh chia sẻ.
Đánh giá về quá trình nghiên cứu và phát triển dự án, PGS.TS Đặng Công Thuật, Trưởng Khoa Xây dựng (Trường Đại học Bách khoa – Đại học Đà Nẵng), nhìn nhận:
“Khi cùng nhau phát triển một sản phẩm, quá trình đó đã giúp các em rèn luyện tư duy nghiên cứu, khả năng phối hợp và giải quyết các bài toán kỹ thuật theo hướng liên ngành. Đề tài SPMS cũng thể hiện rõ tính liên ngành khi đội PikaV quy tụ sinh viên đến từ các lĩnh vực xây dựng, điện, công nghệ thông tin và trí tuệ nhân tạo.
SPMS xuất phát từ một bài toán thực tế trong công tác quản lý hạ tầng giao thông. Hiện nay, việc kiểm tra, đánh giá hiện trạng mặt đường vẫn phụ thuộc nhiều vào hoạt động khảo sát trực tiếp, đòi hỏi thời gian, nhân lực và chi phí. Vì vậy, đây là một hướng nghiên cứu phù hợp, có tính ứng dụng thực tiễn.
Điểm nổi bật của SPMS là nhóm đã kết hợp kiến thức chuyên ngành xây dựng với công nghệ xử lý ảnh, trí tuệ nhân tạo và hợp nhất dữ liệu (Data Fusion), từ đó phát triển hệ thống giám sát mặt đường thông minh. Công nghệ được ứng dụng để giải quyết một vấn đề cụ thể trong lĩnh vực xây dựng và quản lý hạ tầng giao thông, chứ không chỉ dừng lại ở một bài toán công nghệ thông tin.
Nếu tiếp tục hoàn thiện khả năng xử lý dữ liệu, kiểm chứng độ chính xác trong điều kiện thực tế và tối ưu chi phí triển khai, SPMS hoàn toàn có thể phát triển thành công cụ hỗ trợ công tác kiểm tra, bảo trì và quản lý hạ tầng giao thông”.
Được biết, hướng nghiên cứu ban đầu của dự án do ThS. Ngô Thanh Vũ, giảng viên Khoa Xây dựng, đồng thời là người hướng dẫn (mentor) của đội PikaV, gợi mở. Từ bài toán thực tiễn do giảng viên đặt ra, các thành viên đã cùng nhau trao đổi, thảo luận, lựa chọn giải pháp công nghệ và từng bước phát triển thành hệ thống hoàn chỉnh như hiện nay.
Đoàn Việt Bách chia sẻ thêm: “Chúng em quyết định lựa chọn hướng nghiên cứu ‘Đô thị thông minh’ bởi trên thực tế, công tác kiểm tra hiện trạng mặt đường hiện nay vẫn còn phụ thuộc nhiều vào hoạt động khảo sát thủ công, vừa tốn nhân lực, vừa khó cập nhật thông tin một cách liên tục.
Nếu ứng dụng công nghệ xử lý ảnh để tự động hóa quá trình phát hiện ổ gà, vết nứt ngay trên các phương tiện di chuyển hằng ngày, giải pháp sẽ góp phần hỗ trợ cơ quan quản lý nắm bắt hiện trạng hạ tầng giao thông nhanh hơn, kịp thời hơn và bám sát những thay đổi thực tế”.
Giải thích rõ hơn về nguyên lý hoạt động và khả năng ứng dụng của SPMS, Phan Hữu Bằng, thành viên đội PikaV, cho biết:
“Hiểu một cách đơn giản, SPMS là một thiết bị nhỏ gọn, có thể gắn trực tiếp lên các phương tiện thường xuyên lưu thông trên đường, chẳng hạn như xe buýt hoặc xe tuần tra, kiểm tra hạ tầng giao thông đô thị.
Khi phương tiện di chuyển, thiết bị sẽ tự động ghi nhận hình ảnh mặt đường, kết hợp dữ liệu từ cảm biến rung động để phát hiện những vị trí hư hỏng như ổ gà, vết nứt, lún võng. Các thông tin được tự động gắn tọa độ GPS và truyền trực tiếp về bản đồ quản lý trung tâm.
Trong bức tranh phát triển ‘Đô thị thông minh’, giải pháp này giúp cơ quan quản lý xây dựng được một ‘bản đồ sức khỏe mặt đường’ có khả năng cập nhật liên tục, thay vì phải chờ đợi phản ánh từ người dân hoặc các đợt kiểm tra định kỳ. Qua đó, đơn vị quản lý có thể chủ động phát hiện, duy tu, sửa chữa những vị trí hư hỏng ngay từ giai đoạn đầu, góp phần tiết kiệm đáng kể chi phí bảo trì và giảm thiểu nguy cơ xảy ra tai nạn giao thông”.
Không chỉ đạt được kết quả trong nghiên cứu và phát triển sản phẩm, quá trình tham gia cuộc thi còn mang đến cho các thành viên PikaV những trải nghiệm quý giá về phương pháp nghiên cứu khoa học và kỹ năng phối hợp liên ngành.
“Điều quý giá nhất mà nhóm chúng em học được qua cuộc thi chính là kỹ năng phối hợp liên ngành. Làm thế nào để sinh viên các ngành Xây dựng, Tự động hóa, Công nghệ thông tin và Trí tuệ nhân tạo có thể hiểu được ngôn ngữ chuyên môn của nhau, phối hợp hiệu quả và cùng giải quyết một vấn đề xuất phát từ thực tiễn”, Trần Thị Minh Hằng nhấn mạnh.
Để có được sản phẩm hoàn chỉnh và đạt thành tích tại cuộc thi, đội PikaV cũng đã phải vượt qua không ít khó khăn, đặc biệt là những thách thức kỹ thuật khi đưa hệ thống từ môi trường nghiên cứu, thử nghiệm vào điều kiện vận hành thực tế.
Chia sẻ về quá trình này, Đỗ Quốc Kiên, thành viên đội PikaV, cho biết: “Khó khăn lớn nhất mà chúng em gặp phải là bài toán xử lý dữ liệu trong điều kiện thực tế trên đường. Phương tiện di chuyển liên tục gây rung lắc mạnh, trong khi ánh nắng gay gắt hoặc bóng cây đổ xuống mặt đường khiến hình ảnh thu nhận dễ bị nhiễu, ảnh hưởng đến khả năng nhận diện của hệ thống.
Bên cạnh đó, việc đồng bộ chính xác dữ liệu đến từng mili giây (ms) giữa hình ảnh từ camera, tín hiệu rung động từ cảm biến và tọa độ GPS, bảo đảm không xảy ra độ trễ hoặc sai lệch dữ liệu, cũng là một thách thức kỹ thuật không nhỏ. Cả nhóm đã trải qua khá nhiều đêm thức trắng để kiểm tra, hiệu chỉnh và từng bước hoàn thiện hệ thống…”.
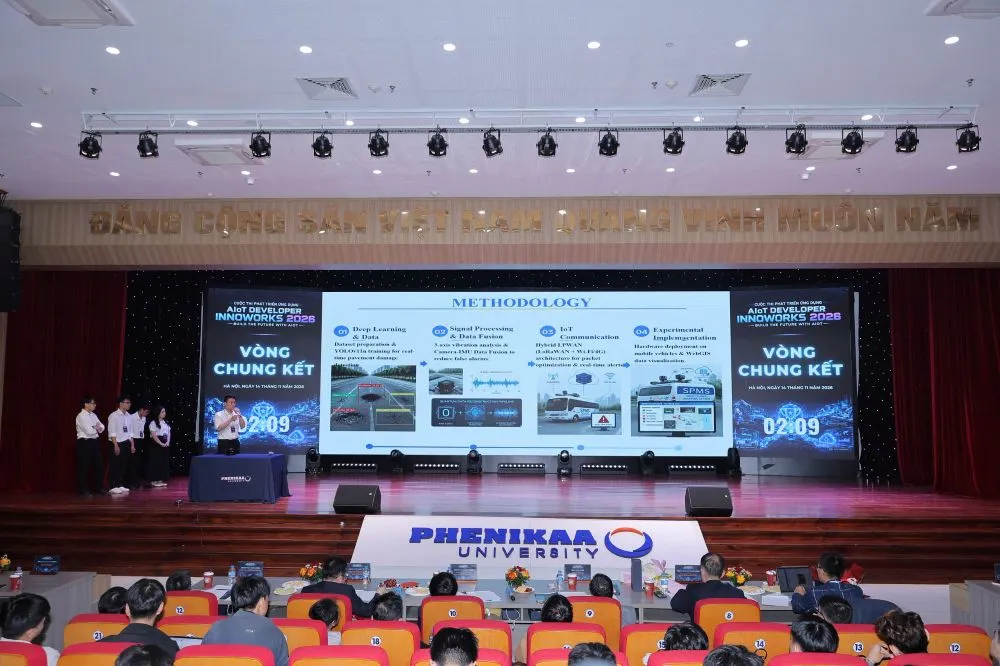
Chia sẻ về niềm tin đối với tính khả thi, khả năng ứng dụng thực tiễn và triển vọng phát triển của đề tài vừa đoạt giải, cũng như lộ trình hoàn thiện sản phẩm để tiến tới thương mại hóa, Phan Hữu Bằng, thành viên đội PikaV, cho biết:
“Cả nhóm đặt nhiều kỳ vọng vào khả năng ứng dụng thực tế của SPMS bởi chi phí linh kiện tương đối hợp lý. Đặc biệt, nếu tận dụng hiệu quả mạng lưới phương tiện giao thông công cộng sẵn có của thành phố, hệ thống có thể dễ dàng thu thập dữ liệu trên phạm vi rộng.
Để tiến tới thương mại hóa, lộ trình tiếp theo của nhóm là thiết kế lại bộ vỏ thiết bị, bảo đảm các tiêu chuẩn về khả năng chống nước, chống bụi và chịu nhiệt, phù hợp với điều kiện vận hành khắc nghiệt ngoài trời; đồng thời tối ưu hệ thống cấp nguồn để có thể lấy điện trực tiếp từ phương tiện.
Bên cạnh đó, nhóm cũng dự kiến sớm nâng cấp phần mềm quản lý trung tâm, bổ sung các tính năng phân loại mức độ nguy hiểm của những vị trí mặt đường bị hư hỏng và đề xuất kế hoạch duy tu, bảo trì phù hợp, hỗ trợ các đơn vị quản lý đường bộ”.
Nghiên cứu khoa học trong sinh viên: Mục tiêu không phải là số lượng đề tài hay giải thưởng
“Khoa chúng tôi xác định nghiên cứu khoa học sinh viên là một phần quan trọng của hoạt động đào tạo. Mục tiêu không phải là có thật nhiều đề tài hay giành được nhiều giải thưởng, mà quan trọng hơn là giúp sinh viên hình thành tư duy nghiên cứu, khả năng tự học, tư duy phản biện và năng lực giải quyết các vấn đề chuyên môn.
Khoa luôn khuyến khích giảng viên và sinh viên cùng trao đổi ý tưởng, hình thành các nhóm nghiên cứu, triển khai đề tài và tham gia những hoạt động học thuật. Từ một ý tưởng ban đầu, thông qua quá trình nghiên cứu, thử nghiệm và phản biện, sinh viên có thể từng bước phát triển thành một sản phẩm cụ thể. SPMS là một trường hợp như vậy.
Khoa chúng tôi sẽ tiếp tục phát triển môi trường học thuật theo hướng cởi mở, tăng cường kết nối giữa các chuyên ngành và gắn hoạt động nghiên cứu khoa học của sinh viên với những vấn đề thực tiễn của ngành và xã hội”, PGS.TS Đặng Công Thuật, Trưởng Khoa Xây dựng (Trường Đại học Bách khoa – Đại học Đà Nẵng), nhấn mạnh.
Đồng quan điểm, TS. Đào Duy Tuấn, Phó Trưởng Khoa Điện tử và Trí tuệ nhân tạo (Trường Đại học Bách khoa – Đại học Đà Nẵng), khẳng định giá trị lớn nhất mà sinh viên nhận được sau mỗi cuộc thi không chỉ nằm ở giải thưởng, mà còn ở cơ hội trải nghiệm gần như trọn vẹn quy trình nghiên cứu và phát triển một sản phẩm thực tế.
Đó là quá trình bắt đầu từ việc xác định vấn đề, lựa chọn hướng nghiên cứu, hình thành ý tưởng, đề xuất giải pháp đến thiết kế, chế tạo, lập trình, thử nghiệm và bảo vệ kết quả trước hội đồng chuyên môn.
Quá trình tích hợp kiến thức về cảm biến, cơ khí, trí tuệ nhân tạo tại biên (Edge AI), Internet vạn vật (IoT) và giao diện web giúp sinh viên hiểu rõ hơn mối liên hệ giữa kiến thức được trang bị trên giảng đường với những yêu cầu đặt ra từ thực tiễn.
Thông qua đó, sinh viên được rèn luyện kỹ năng làm việc nhóm, giải quyết vấn đề, quản lý thời gian, tư duy phản biện và thuyết trình. Các em cũng học được cách tiếp nhận ý kiến góp ý, điều chỉnh giải pháp, kiên trì vượt qua khó khăn để từng bước hoàn thiện sản phẩm.
Đối với Khoa Điện tử và Trí tuệ nhân tạo, những kết quả thu được từ các đề tài nghiên cứu và cuộc thi công nghệ còn là nguồn thông tin phản hồi thực tế có giá trị, góp phần thúc đẩy việc tiếp tục đổi mới nội dung, chương trình và phương pháp đào tạo.
Chia sẻ thêm về cách thức phát hiện, bồi dưỡng và phát triển các nhóm nghiên cứu khoa học sinh viên, ThS. Vũ Vân Thanh, giảng viên Khoa Điện tử và Trí tuệ nhân tạo, đồng thời là người hướng dẫn (mentor) dự án “Robot tự hành phục vụ nông nghiệp”, cho biết Khoa không có quan niệm phải chờ đến khi có thông báo tổ chức một cuộc thi cụ thể mới bắt đầu tìm kiếm, lựa chọn sinh viên tham gia.
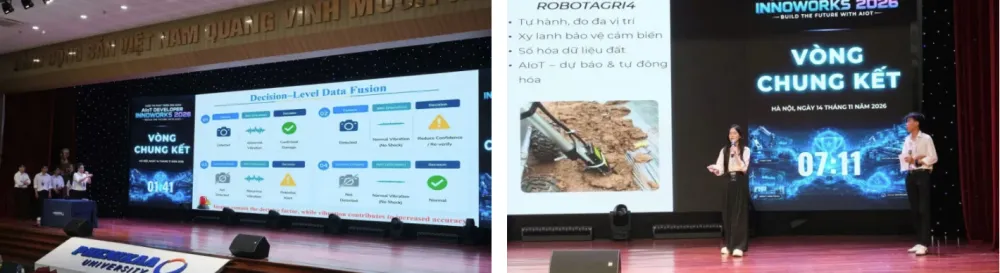
Giá trị lớn nhất mà sinh viên nhận được sau mỗi cuộc thi không chỉ là giải thưởng, mà còn là cơ hội trải nghiệm gần như trọn vẹn quy trình nghiên cứu và phát triển một sản phẩm thực tế.
Thay vào đó, công tác phát hiện, bồi dưỡng và khuyến khích sinh viên tham gia nghiên cứu khoa học, đổi mới sáng tạo được triển khai thường xuyên, thông qua các học phần, đồ án môn học và hoạt động nghiên cứu khoa học sinh viên.
Theo ThS. Vũ Vân Thanh, giảng viên cần chủ động phát hiện những sinh viên có năng lực, đam mê nghiên cứu; định hướng các đề tài gắn với bài toán thực tiễn và từng bước hình thành những nhóm nghiên cứu liên ngành.
Trên cơ sở đó, lãnh đạo Khoa lựa chọn, phân công giảng viên hướng dẫn đồng hành cùng sinh viên, từ giai đoạn xác định vấn đề, lựa chọn giải pháp công nghệ đến thiết kế, chế tạo, thử nghiệm và hoàn thiện sản phẩm.
Đối với dự án RobotAgri4, quá trình này được triển khai xuyên suốt, bắt đầu từ việc xác định bài toán thực tiễn trong sản xuất nông nghiệp, lựa chọn kiến trúc công nghệ kết hợp Edge AI với robot tự hành, đến tối ưu mô hình trí tuệ nhân tạo vận hành trên thiết bị nhúng và xây dựng bảng điều khiển, giám sát (dashboard).
“Khoa chúng tôi hướng đến xây dựng một quy trình liên tục, gắn kết giữa đào tạo, nghiên cứu khoa học, phát triển sản phẩm và tham gia các cuộc thi công nghệ. Quan điểm của Khoa là hỗ trợ để sinh viên thực sự làm chủ sản phẩm của mình, chứ không chỉ hướng đến mục tiêu giành giải thưởng.
Trong quá trình đó, giảng viên giữ vai trò định hướng, hướng dẫn chuyên môn và phản biện; còn sinh viên mới chính là chủ thể trực tiếp thực hiện hoạt động nghiên cứu”, ThS. Vũ Vân Thanh nhấn mạnh.
Từ góc nhìn của người trực tiếp tham gia nghiên cứu, Đoàn Thị Trúc Linh, sinh viên lớp 23DT2, thành viên đội RobotAgri4, cho biết khi thực sự dấn thân theo đuổi đam mê khoa học, sinh viên phải sẵn sàng đối diện với không ít thử thách, khó khăn trong quá trình biến ý tưởng thành sản phẩm.
Với dự án “Robot tự hành phục vụ nông nghiệp”, một trong những khó khăn lớn nhất mà Trúc Linh và các thành viên trong đội gặp phải là thu thập đủ dữ liệu hình ảnh về sâu bệnh trên cây trồng trong nhiều điều kiện ánh sáng và thời tiết khác nhau, nhằm nâng cao độ chính xác của mô hình nhận diện.
Bên cạnh đó, cả đội còn phải giải quyết bài toán nhận diện luống cây, định vị và điều khiển robot di chuyển, phun thuốc chính xác trên địa hình đồng ruộng. Thách thức càng lớn hơn ở những khu vực có nền đất mềm, bùn lầy, dễ khiến bánh xe bị trượt, làm sai lệch quỹ đạo di chuyển và ảnh hưởng đến độ chính xác trong quá trình vận hành.
“Không còn cách nào tốt hơn, chúng em quyết định dành nhiều thời gian để trực tiếp thử nghiệm tại quê nhà. Các thành viên đã đến những khu vực sản xuất nông nghiệp thực tế để thu thập hình ảnh sâu bệnh trên cây trồng vào nhiều thời điểm khác nhau, trong những điều kiện môi trường, ánh sáng và thời tiết khác nhau.
Nhóm chúng em cũng đưa robot vào thử nghiệm trên nhiều dạng địa hình, từ đất cứng, đất mềm đến những khu vực bùn lầy. Qua đó, nhóm ghi nhận dữ liệu di chuyển, đánh giá sai số và liên tục điều chỉnh các thuật toán nhận diện luống, định vị và điều khiển robot.
Quá trình thử nghiệm trực tiếp trong điều kiện đồng ruộng thực tế đã giúp nhóm từng bước cải thiện khả năng di chuyển, nâng cao độ ổn định khi vận hành và độ chính xác trong hoạt động phun thuốc của robot”, Trúc Linh nhớ lại.
Trong thời gian tới, Khoa Điện tử và Trí tuệ nhân tạo (Trường Đại học Bách khoa – Đại học Đà Nẵng) sẽ tiếp tục đẩy mạnh các hướng nghiên cứu gắn với ứng dụng trí tuệ nhân tạo (AI) trong nông nghiệp công nghệ cao, hệ thống nhúng thông minh, robot phục vụ sản xuất và các giải pháp AIoT có tính ứng dụng thực tiễn cao.
Nền tảng chuyên môn vững chắc, kết hợp với khả năng tiếp cận, làm chủ công nghệ mới và đặc biệt là tư duy liên ngành, sẽ là những yếu tố quan trọng trong định hướng đào tạo, góp phần chuẩn bị nguồn nhân lực chất lượng cao, đáp ứng yêu cầu ngày càng cao của quá trình ứng dụng công nghệ vào sản xuất nông nghiệp, từ trang trại đến đồng ruộng.
Trong bối cảnh mới, sản xuất nông nghiệp không chỉ đòi hỏi tính khoa học cao hơn, năng suất và chất lượng tốt hơn, mà còn phải bảo đảm an toàn, đáp ứng những tiêu chuẩn thị trường ngày càng khắt khe, giảm phát thải khí nhà kính và chủ động thích ứng với các hiện tượng thời tiết cực đoan do biến đổi khí hậu.
“Khoa chú trọng tăng cường hợp tác với doanh nghiệp, trang trại và các đơn vị nghiên cứu, tạo thêm nhiều cơ hội để sinh viên tiếp cận, nghiên cứu và trực tiếp tham gia giải quyết những bài toán thực tiễn ngay trong quá trình học tập tại trường. Qua đó, góp phần gắn kết chặt chẽ hơn giữa đào tạo, nghiên cứu khoa học và nhu cầu ứng dụng công nghệ của xã hội”, TS. Đào Duy Tuấn, Phó Trưởng Khoa Điện tử và Trí tuệ nhân tạo, nhấn mạnh.
Trần Ngọc
Bài viết cùng chuyên mục
 Quảng Ngãi: Đổi mới tổ chức trường lớp, nâng cao chất lượng giáo dục vùng biên giới Bờ Y
 Cuộc thi thiết kế FPGA & MCU Miền Trung 2026: Phát triển nguồn nhân lực chất lượng cao lĩnh vực vi mạch bán dẫn
 DUT JOB FAIR 2026 với kịch bản Ngày hội việc làm không chỉ mang lại cơ hội làm việc
 Vinh danh Cộng đồng Giáo dục sáng tạo Việt Nam 2026: Đồng hành cùng phát triển Giáo dục đất nước trong thời đại số
 Đại học Đà Nẵng Vinh danh Thủ khoa và Nâng bước sinh viên năm 2026
 Anh ngữ Á Châu đón nhận chứng nhận Cambridge CEEP, vinh danh hơn 200 học viên xuất sắc